


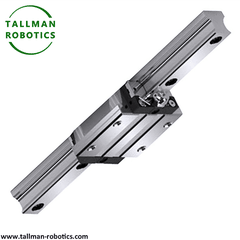


Quid est Axis Robot Singulus?
Axis unius robot est forma fundamentalis automated fabricae positionis linearis, finem moventis- effectoris seu payload ultro citroque per unam rectam- lineam directionem peregrinationis, sine addito motu gyratori vel secundario lineari. Solidorum motus solutionis pro puncto simplici - ad - punctum munium est vel ad impedimentum fundamentale quod, cum aliis unitatibus{1} axi unitis, multi- axi Cartesiani vel ganty systemata format.
Structure
Robot est ductor linearis clausurae domicilium in corpore incluso vel aperto - corpore, vecturae per cancellos percurrens, et mechanismum cochleae - vulgo globulus cochleae, cingulum- agitare, eculeum{3}} et- pinnam, seu motorem linearem- a servo vel passu motore uno fine posse. Encoder locum praebet feedback pro clausurae potestate - ansa, dum virgas limites aut difficiles clausuris circumcludunt, et escendens interfacies in raeda permittit affectum instrumenti, sensoriis aut fabricae fixturae.
Electio Considerationes
Clavium factores includunt longitudinis, payload capacitatem, locum accurationis et iterabilitatis, celeritatem maximam et accelerationem, genus coegi (cochleae pilae ad praecisionem/onus, cingulum- velocitatem, motorem linearem alti dynamici), officium cycli, et orientatio (horizontalis, verticalis, vel inversa), quia directio afficit onus efficax facultatem ac requisita motoria tenentis. Moderatoris convenientiae et instrumenti communicationis latiori quoque rationi automationi aequare debet.
Applications
Axis unius robots in pick-et- locum adhibentur translationis, pars simplex indexing, TRADUCTOR- ad- transferendi transferendi, per linearem iter dispensandi, portae aut portae automation labens, et ut axis fundamentalis intra multi- axis gantrys seu coetus robot Cartesiani majores.
Institutionem Considerationes
Unitas in superficie plana et rigida collocari debet cum intenta directione peregrinationes ad vitandam ligationem varius. Coegi preload (cingulum tensionis vel cochleae backlash) per fabrica specificationem apponi debet. Virgularum modus et finis - de{3}} peregrinationes claudendi verificari debent, et motus plenus - motus probetur sub actualibus conditionibus payload ad confirmandas lenis, accurata operatio ante integrationem in systemate maiora.
Grata es ad plura consilia spectare vel visitare gallery nostrum a Youtube: https://www.youtube.com/@tallmanrobotics
Aluminium type: Guide Rail Built- in Modulis linearibus.
|
Exemplar No |
Corpus Latitudo (mm) |
Max Payload (kgs) |
Max Stroke (mm) |
Repetitio (mm) |
Drive |
Motor Power (W) |
Applicationem Environment |
|
TM-TH5 |
54 |
30 |
800 |
±0.01/±0.005 |
cochlea |
100/200/400 |
Mundus environment |
|
TM-TH8 |
82 |
50 |
1050 |
±0.01/±0.005 |
cochlea |
100/200/400 |
Mundus environment |
|
TM-TH12 |
120 |
110 |
1250 |
±0.01/±0.005 |
cochlea |
200/400/750 |
Mundus environment |
Ferro Type: Guide Rail Built- in Modulis linearibus.
|
Exemplar No |
Corpus Latitudo (mm) |
Duc (mm) |
Rail Longitudo (mm) |
Repetitio (mm) |
Ambulatio parallelismus (mm) |
Celeritas (mm/sec) |
Applicationem Environment |
|
TM-K60 |
60 |
5/10 |
150~600 |
±0.003/±0.005 |
0.01/0.015 |
Max: 600 |
General / Pulvis et IMPERVIUS cum Organ Cover |
|
TM-K{1}} |
86 |
10/20 |
340~940 |
±0.003/±0.005 |
0.015/0.03 |
Max: 1220 |

|
Model No |
Motor Virtus (W) |
Corpus Latitudo (mm) |
Repeatability (mm) |
Ball Screw Rod (C7) |
Max Lond (kgs) |
Plaga (mm) at Max celeritas (mm/s) |
Celeritas (mm/s) apud Max ictum (mm) |
Ratum Thrust |
||
|
Ex dia (mm) |
Duc (mm) |
Horizontal |
Vertical |
|||||||
|
TMTH5 |
100W |
54 |
±0.01 ±0.005 |
12 |
2 |
23 |
10 |
600mm apud 100mm/S |
60mm/S apud 800mm |
854 |
|
5 |
30 |
10 |
600mm apud 250mm/S |
150mm/S apud 800mm |
341 |
|||||
|
10 |
15 |
5 |
600mm apud 500mm/S |
300mm/S ad 800mm |
170 |
|||||
|
20 |
10 |
2.5 |
600mm apud 1000mm/S |
600mm/S apud 800mm |
85 |
|||||
|
200W |
2 |
30 |
10 |
600mm apud 100mm/S |
60mm/S apud 800mm |
170 |
||||
|
5 |
30 |
10 |
600mm apud 250mm/S |
150mm/S apud 800mm |
682 |
|||||
|
10 |
28 |
8 |
600mm apud 500mm/S |
300mm/S ad 800mm |
340 |
|||||
|
20 |
15 |
5 |
600mm apud 1000mm/S |
600mm/S apud 800mm |
170 |
|||||
|
400W |
2 |
30 |
10 |
600mm apud 100mm/S |
60mm/S apud 800mm |
3389 |
||||
|
5 |
30 |
10 |
600mm apud 250mm/S |
150mm/S apud 800mm |
1353 |
|||||
|
10 |
30 |
10 |
600mm apud 500mm/S |
300mm/S ad 800mm |
674 |
|||||
|
20 |
22 |
8 |
600mm apud 1000mm/S |
600mm/S apud 800mm |
337 |
|||||
|
TMTH8 |
100W |
82 |
±0.01 ±0.005 |
16 |
5 |
30 |
10 |
750mm apud 250mm/S |
75mm/S ad 1100mm |
341 |
|
10 |
15 |
5 |
750mm apud 500mm/S |
150mm/S ad 1100mm |
170 |
|||||
|
20 |
10 |
2.5 |
750mm apud 1000mm/S |
300mm/S ad 1100mm |
85 |
|||||
|
200W |
5 |
50 |
15 |
750mm apud 250mm/S |
75mm/S ad 1100mm |
682 |
||||
|
10 |
30 |
8 |
750mm apud 500mm/S |
150mm/S ad 1100mm |
340 |
|||||
|
20 |
18 |
3 |
750mm apud 1000mm/S |
300mm/S ad 1100mm |
170 |
|||||
|
400W |
5 |
50 |
15 |
750mm apud 250mm/S |
75mm/S ad 1100mm |
1353 |
||||
|
10 |
40 |
12 |
750mm apud 500mm/S |
150mm/S ad 1100mm |
674 |
|||||
|
20 |
22 |
5 |
750mm apud 1000mm/S |
300mm/S ad 1100mm |
337 |
|||||
|
TMTH12 |
200W |
120 |
±0.1 ±0.005 |
16 |
5 |
95 |
27 |
800mm apud 250mm/S |
117mm/S apud 1250mm |
683 |
|
10 |
70 |
18 |
800mm apud 500mm/S |
233mm/S at 1250mm |
341 |
|||||
|
20 |
20 |
6 |
800mm apud 1000mm/S |
467mm/S ad 1250mm |
174 |
|||||
|
32 |
10 |
- |
800mm apud 1600mm/S |
747mm/S apud 1250mm |
108 |
|||||
|
400W |
5 |
110 |
33 |
800mm apud 250mm/S |
117mm/S apud 1250mm |
1388 |
||||
|
10 |
88 |
33 |
800mm apud 500mm/S |
233mm/S at 1250mm |
694 |
|||||
|
20 |
40 |
10 |
800mm apud 1000mm/S |
467mm/S ad 1250mm |
347 |
|||||
|
32 |
30 |
8 |
800mm apud 1600mm/S |
747mm/S apud 1250mm |
216 |
|||||
|
750W |
5 |
110 |
33 |
800mm apud 250mm/S |
117mm/S apud 1250mm |
2100 |
||||
|
10 |
110 |
33 |
800mm apud 500mm/S |
233mm/S at 1250mm |
1050 |
|||||
|
20 |
60 |
16 |
800mm apud 1000mm/S |
467mm/S ad 1250mm |
528 |
|||||
|
32 |
50 |
10 |
800mm apud 1600mm/S |
747mm/S apud 1250mm |
380 |
|||||


FAQ
Quid interest inter unum- axem roboti et actuatorem linearem?
Verba significanter insidunt, sed "robot" saepe pleniorem unitatem cum integris feedbackis et programmatibus pro operibus automatis implicat, dum "actuator" ad simpliciorem, principaliorem dis/trahere motum componentium referri potest.
Num singula- axi robots coniungi possunt ad multi-axis systemata aedificandi?
Ita, positis vel orthogonaliter positis in pluribus unum- axem robotorum est communis via ad systemata XYZ fabricandi XYZ ab uno - axi fabricandi caudices normatis.
Quod genus coegi optimum est ad unam- axi roboti altam praecisionem requirens?
Pila cochlea- signa agitata plerumque optimam praecisionem et facultatem onerant praebent, dum cingulum- unitates agitatae celeritati favent et longiores itineris spatia levi accuratione commercii- sunt.
An inclusus orientatio afficit unius- axi robot effectus?
Ita, verticalis vel inversa ascendens typice solvendi facultatem efficax payload et mobilem fregit vel sui ipsius - densis coegi require potest ne gutta onus cum off powered.
Quid est locus typicus accurate unius- axis roboti?
Curatio per genus coegi variat et qualitatem construit, cum pila - cochleae- unitates agitatae accurate assequuntur in decem range- de- micron, dum cingulum- pulsus unitates typice crassiorem sed citius positionem praebent.
Hot Tags: axis singularis robot, Sina axis singularis robot artifices, praebitores, officinas


